Khi các nhà sản xuất thiết bị di động chuyển sang hướng chuyển đất bằng GPS, cánh tay thu gom rác thải tự động bằng robot và dụng cụ nông nghiệp chính xác, các bộ truyền động thủy lực không còn có thể hoạt động như hệ số nhân lực mù nữa. Van điều khiển điện-thủy lực hiện đại yêu cầu phản hồi hành trình piston chính xác đến từng milimet theo thời gian thực để thực hiện điều khiển cấp độ tự động, ngăn ngừa va chạm cơ học và đồng bộ hóa các liên kết nhiều xi-lanh.
Trước đây, các nhà chế tạo thiết bị đã cố gắng đo hành trình xi lanh thủy lực bằng cách sử dụng cảm biến dây rút bên ngoài, bộ mã hóa góc quay trên các chốt liên kết hoặc laser quang học bên ngoài.
Trong môi trường xây dựng và khai thác mỏ trong thế giới thực, các cảm biến bên ngoài này nhanh chóng bị hỏng. Các mảnh đá bay cắt đứt các dây cáp cảm biến, bùn đất sét dày làm tắc các khớp quay và quá trình rửa trôi bằng hơi nước áp suất cao khiến nước xâm nhập vào vỏ điện tử.
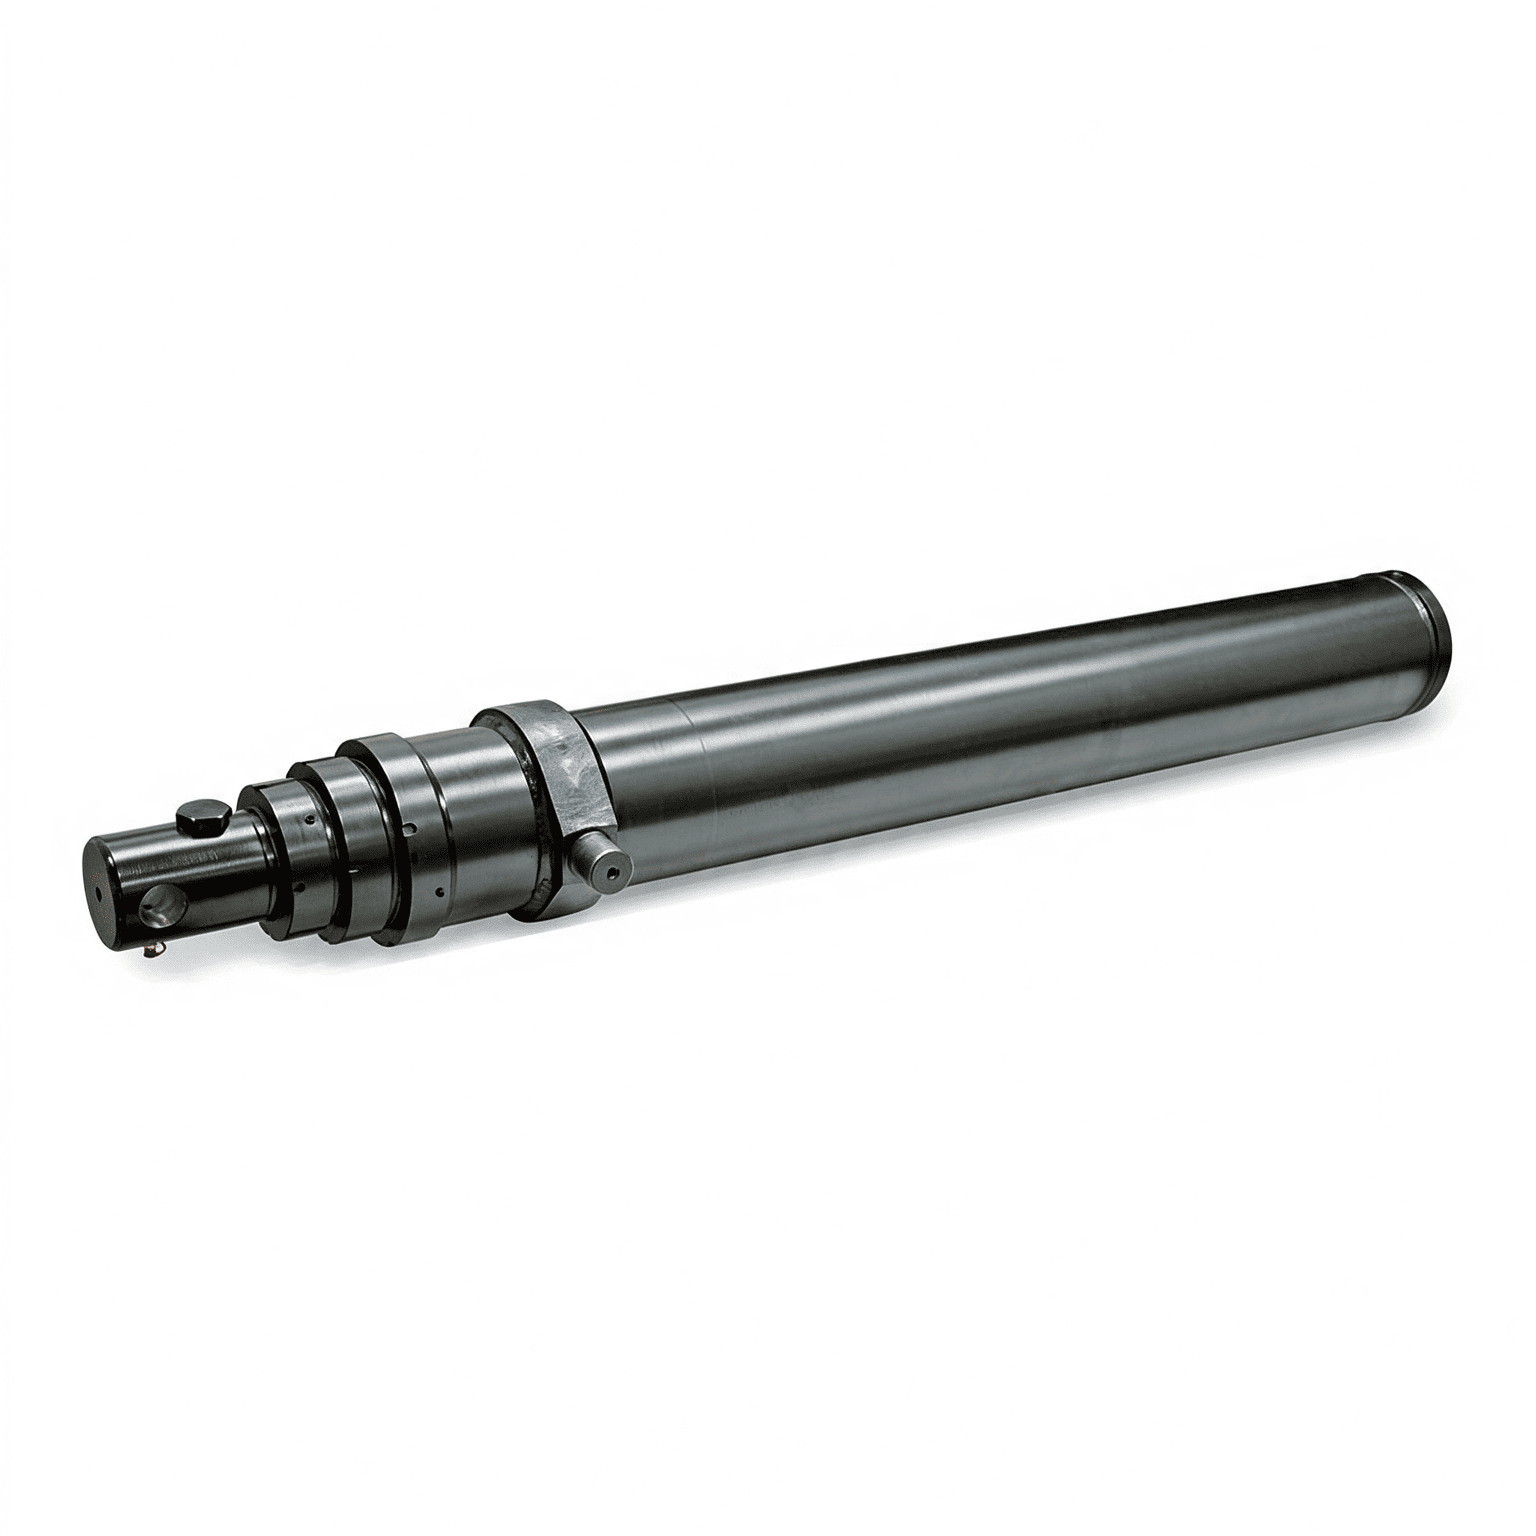
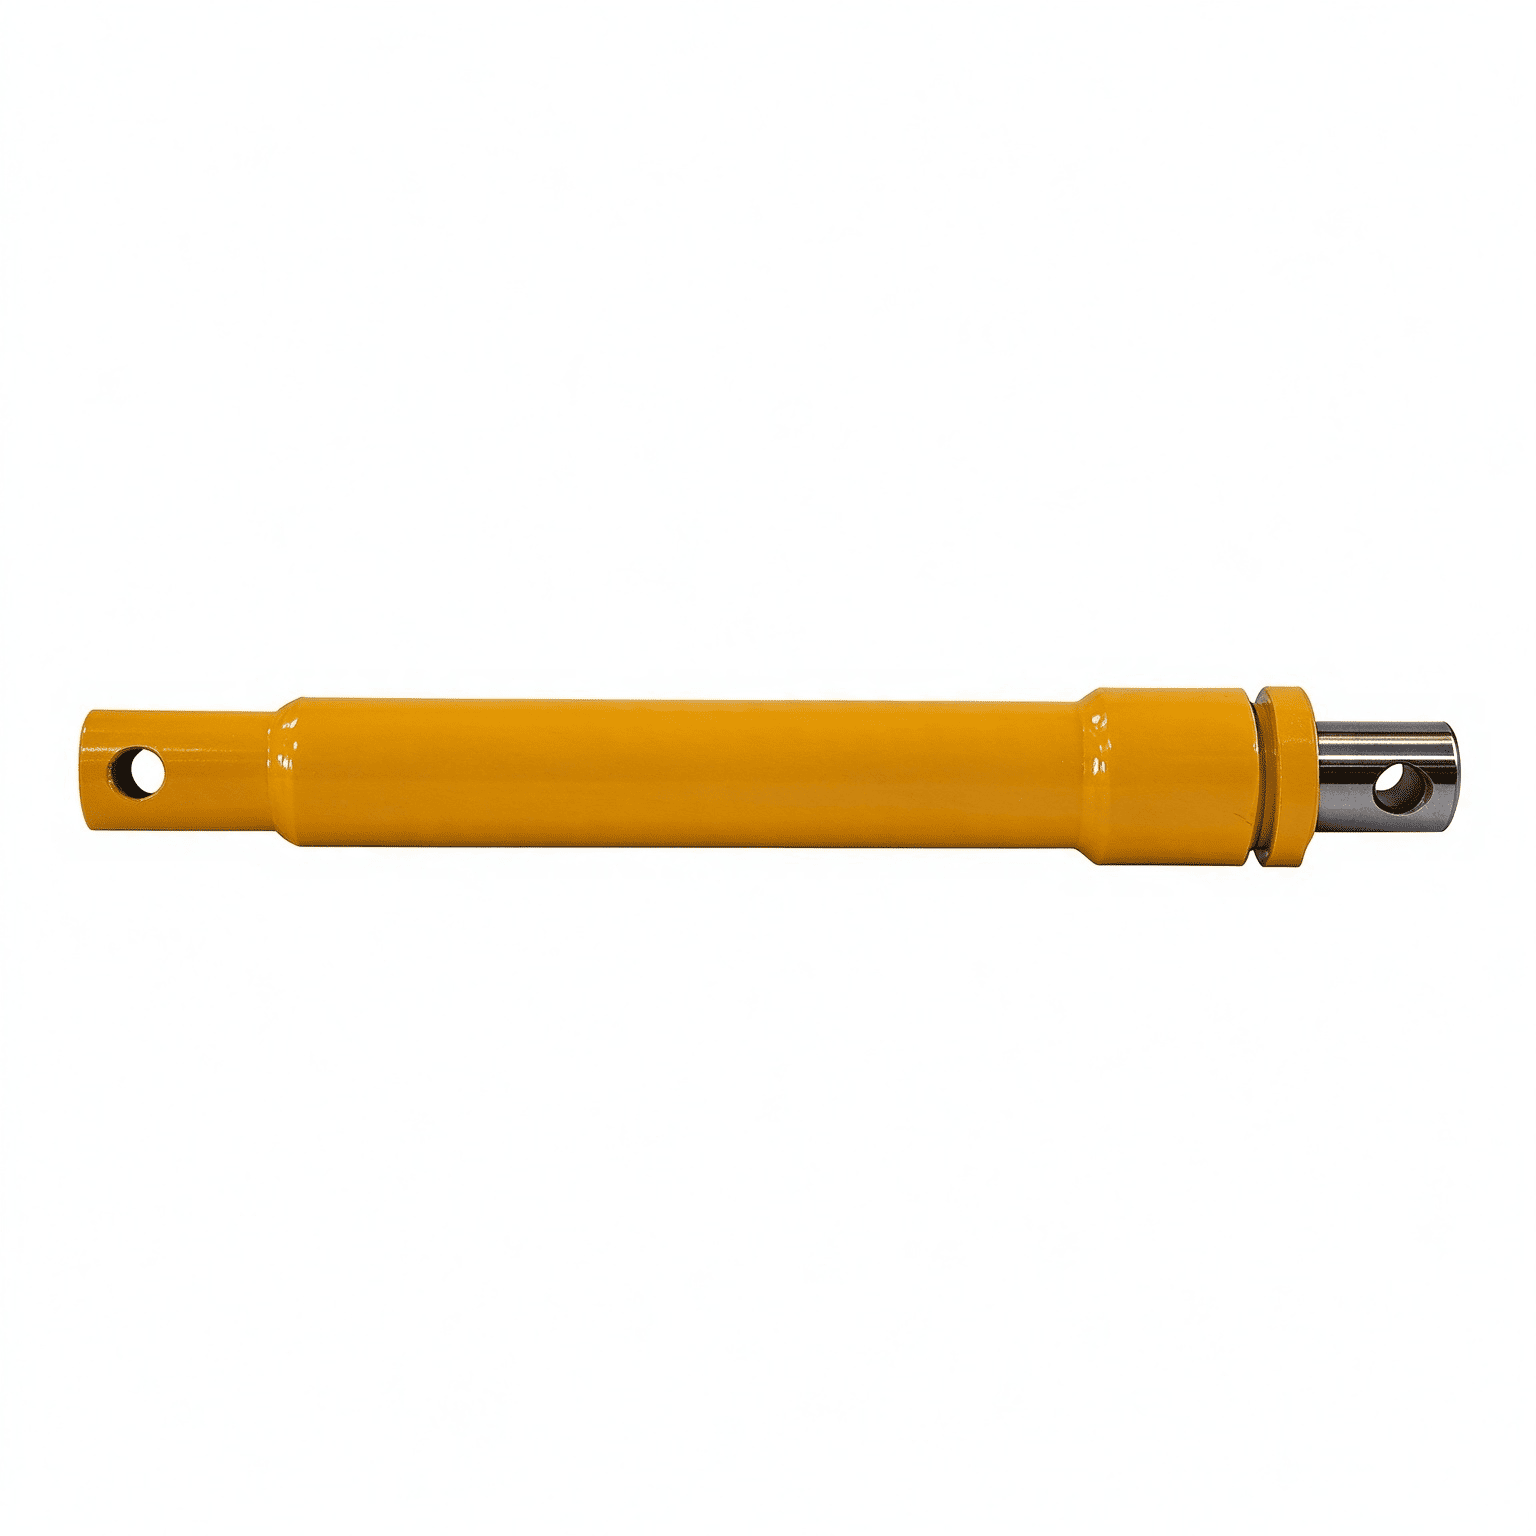
Thông minhxi lanh thủy lựcvới các cảm biến vị trí tuyến tính nhúng sẽ giải quyết lỗ hổng này bằng cách di chuyển toàn bộ bộ chuyển đổi đo bên trong lõi thép bảo vệ của chính hình trụ. Được đặt chắc chắn trong cần piston được khoan bằng súng và khoang thép không gỉ cách ly áp suất, bộ chuyển đổi bên trong đo vị trí hành trình liên tục mà không tiếp xúc với các yếu tố bên ngoài thù địch.
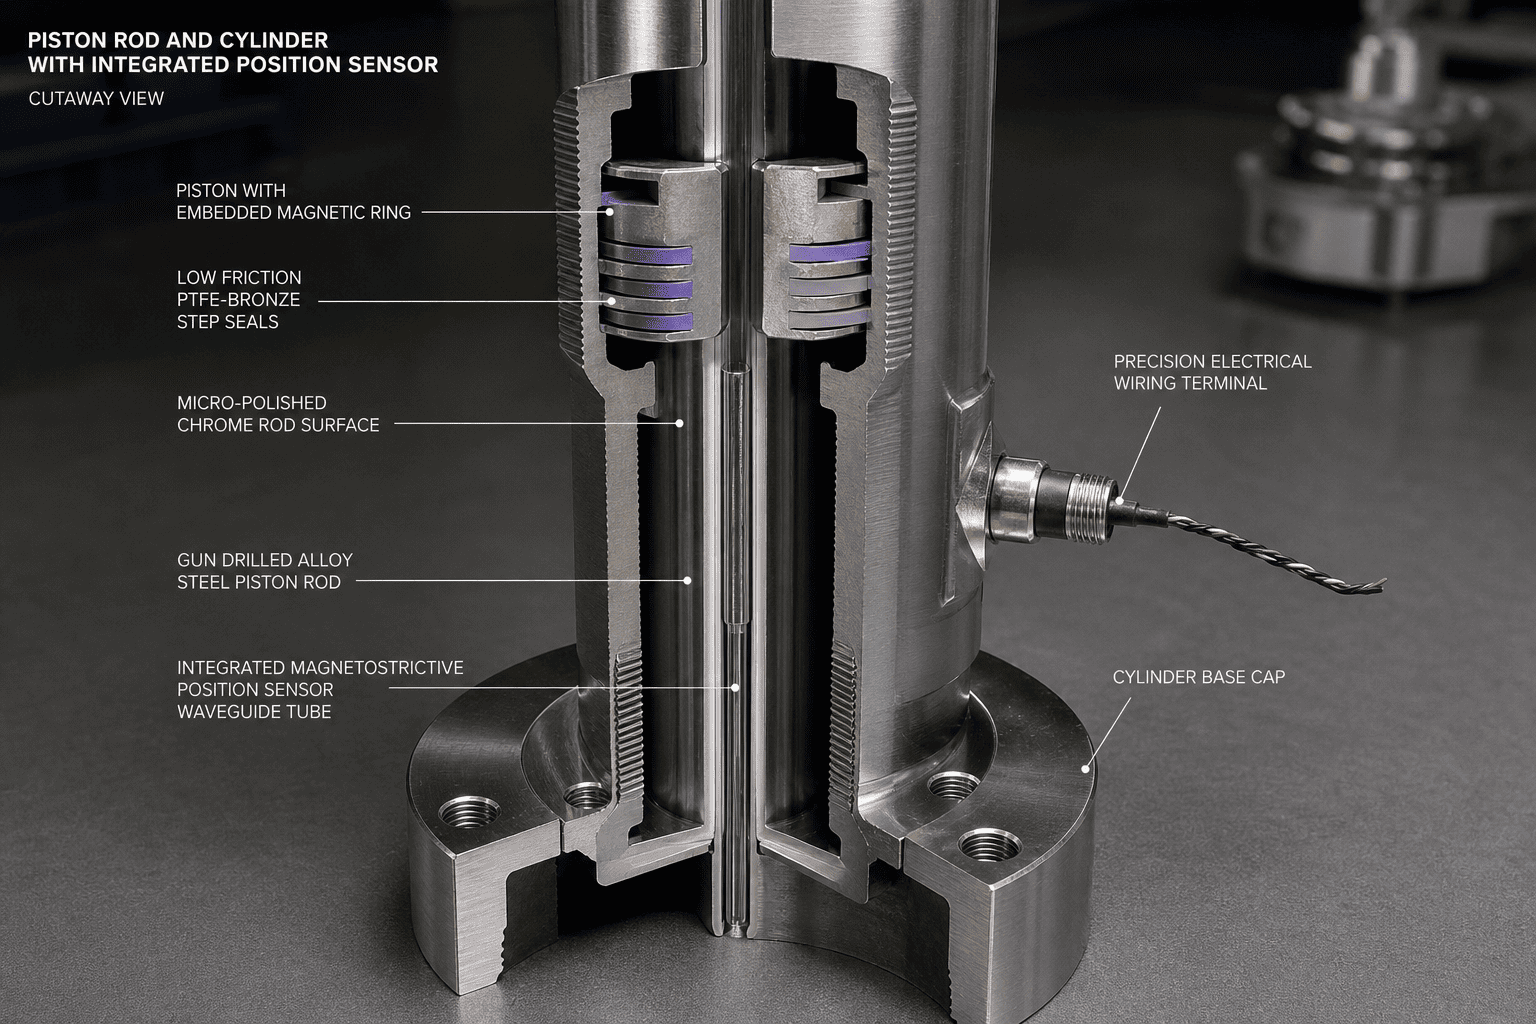
Cảm biến vị trí từ giảo hoạt động theo nguyên tắc từ giảo không tiếp xúc. Một ống dẫn sóng cảm biến cố định kéo dài từ đế xi lanh đến một khẩu súng có lỗ khoan dọc sâu xuyên qua tâm của cần piston. Một vòng từ vĩnh cửu được gắn trực tiếp vào đầu piston chuyển động.
Khixi lanh thủy lựcbộ điều khiển gửi một xung dòng điện hỏi xuống ống dẫn sóng, nó tạo ra một từ trường tròn. Khi trường này cắt từ trường của nam châm piston, một sóng biến dạng xoắn tức thời được tạo ra trong ống dẫn sóng. Đầu thu điện tử của cảm biến phát hiện chính xác từng phần triệu giây mà sóng biến dạng này quay trở lại, tính toán vị trí pít-tông với độ chính xác đến từng milimet. Bởi vì vòng từ không bao giờ chạm vào ống dẫn sóng nên không có điểm tiếp xúc trượt nào bị mòn sau hàng triệu chu kỳ hoạt động.
Đúng. Dẫn đầuxi lanh thủy lực tùy chỉnhthiết kế sử dụng kiến trúc cảm biến có thể tháo rời bên ngoài. Ống áp suất bằng thép không gỉ tạo thành một hàng rào thủy lực kín vĩnh viễn, chịu được áp suất 350 bar. Mô-đun cảm biến điện tử và lõi đầu dò luồn vào nắp đế xi lanh từ bên ngoài. Nếu xảy ra hiện tượng tăng điện hoặc lỗi cáp, kỹ thuật viên hiện trường chỉ cần tháo vòng đệm giữ cảm biến ra khỏi khe phía sau và trượt đầu dò ra ngoài mà không làm cạn bình thủy lực, làm đứt đường dẫn chất lỏng hoặc làm xáo trộn vòng đệm piston bên trong.
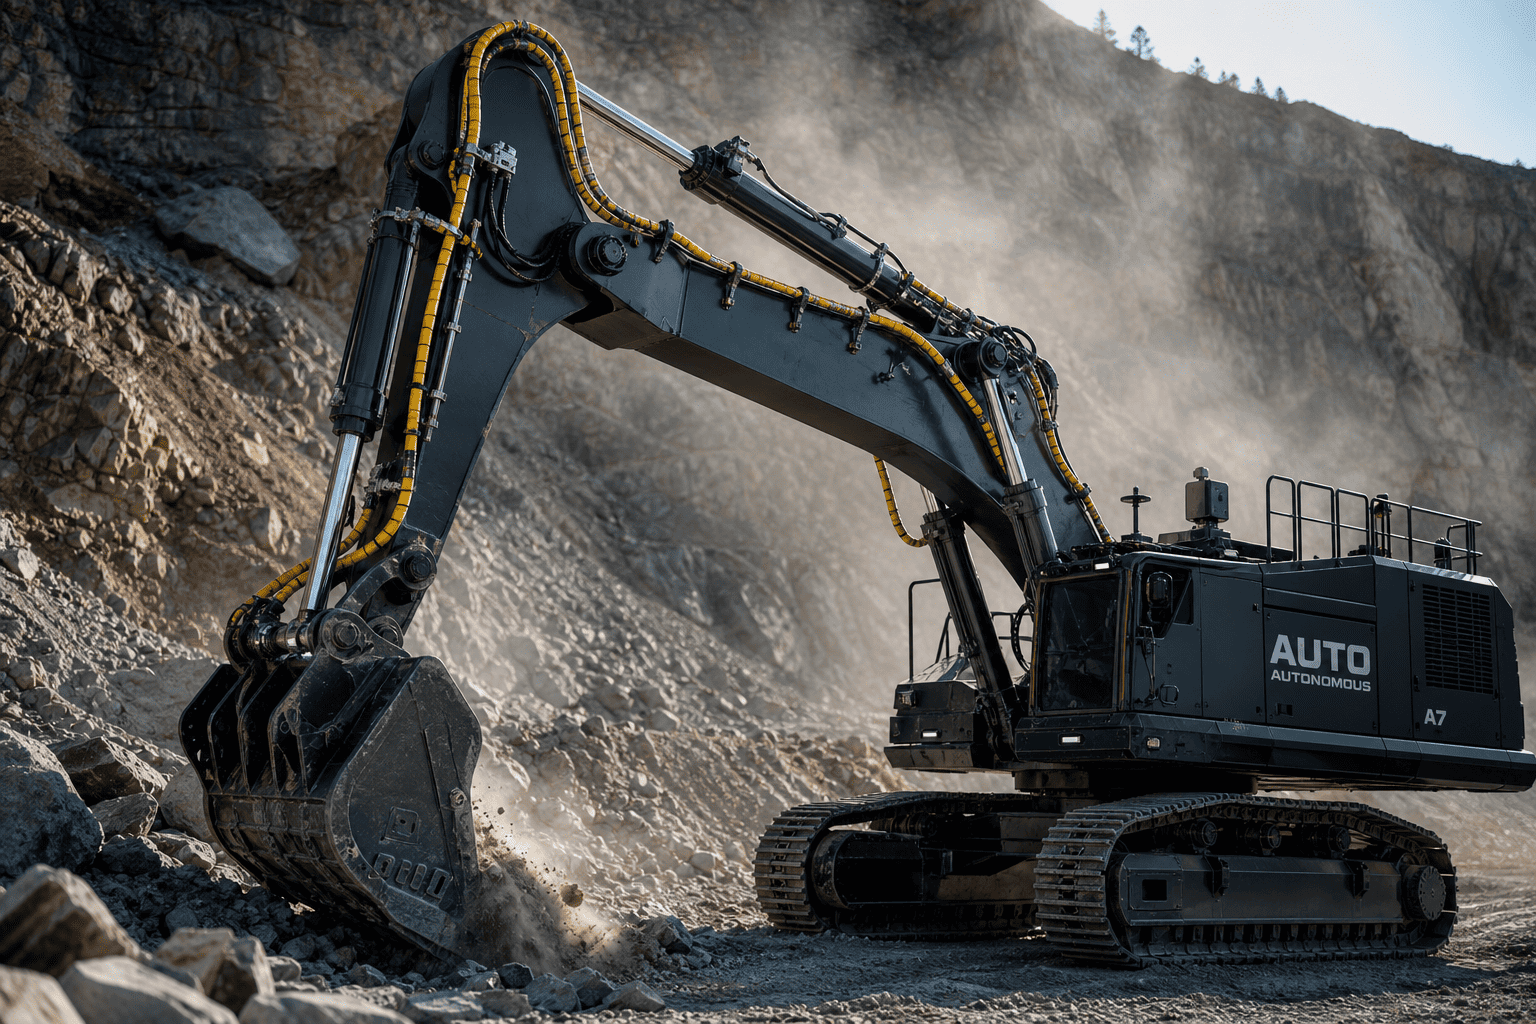
Khi nhóm mua sắm OEM cân nhắc việc chuyển từxi lanh thủy lực tiêu chuẩnđối với các bộ truyền động tích hợp cảm biến thông minh, ba nghi ngờ kỹ thuật thường xuyên nảy sinh:
Giải pháp Kỹ thuật: Bộ chuyển đổi từ giảo hiện đại gói gọn bộ vi điện tử xử lý tín hiệu của chúng bên trong các hợp chất bầu silicon mật độ cao bên trong vỏ nhôm được gia công hàng không vũ trụ. Hơn nữa, ống dẫn sóng bên trong được hỗ trợ bởi bộ giảm chấn xuyên tâm polymer nhiệt độ cao được đặt cứ 12 inch dọc theo chiều dài của nó bên trong thanh khoan súng. Hình học giảm chấn này hấp thụ các rung động tần số cao và sóng xung kích động khi gầu máy xúc chạm vào đá granit rắn.
Giải pháp Kỹ thuật: Trong thiết bị điện-ắc quy và thiết bị hybrid, bộ biến tần kéo điện áp cao tạo ra nhiễu điện từ (EMI) cường độ cao. Xi lanh thông minh được thiết kế cho các OEM hiện đại sử dụng cáp xoắn đôi được bảo vệ hoàn toàn và các giao thức truyền dẫn kỹ thuật số vi sai như CANopen hoặc SAE J1939. Bộ lọc thông thấp kỹ thuật số tích hợp giúp loại bỏ các xung điện áp và nhiễu vòng lặp trên mặt đất, đảm bảo tín hiệu định vị ổn định ngay cả khi được định tuyến gần cáp điện có dòng điện cao.
Giải pháp Kỹ thuật: Việc loại bỏ kim loại khỏi trục trung hòa chính xác của thanh hình trụ có ảnh hưởng không đáng kể đến mô men quán tính cực và khả năng chống mất ổn định của nó (cường độ cột Euler). Để duy trì hệ số an toàn 3:1, các kỹ sư xi lanh tăng nhẹ đường kính thanh ngoài hoặc nâng cấp hợp kim cơ bản từ thép carbon tiêu chuẩn thành thép vi hợp kim năng suất cao (như 42CrMo4 hoặc AISI 4140), đảm bảo toàn bộ tải trọng định mức mà không bị lệch cột.
Để đảm bảo độ tin cậy trong nhiều thập kỷ của xi lanh cảm biến thông minh trên thiết bị thương mại:
Phát triển máy xúc tự động thế hệ tiếp theo, hệ thống xử lý rác thải đô thị bằng robot hoặc dụng cụ nông nghiệp thông minh yêu cầu phản hồi hành trình vòng kín?
Hợp tác với bộ phận kỹ thuật điện-thủy lực chuyên dụng của HCIC tại Tế Nam. Chúng tôi cung cấp tích hợp cảm biến tùy chỉnh hoàn chỉnh, các mô hình CAD 3D STEP được chứng nhận, bộ chuyển đổi vị trí được hiệu chỉnh tại nhà máy và cung cấp container OEM trực tiếp để đẩy nhanh quá trình thương mại hóa máy tự động của bạn.